
月面インフラ構築のためのロボットシステムの開発 Development of Robotic Systems for Lunar Infrastructure Construction
プロジェクト期間2026年4月1日~2030年3月31日
 吉田 和哉特任教授
Specially Appointed Prof. Kazuya Yoshida
研究の概要
将来の月面活動に向け、現地資源であるレゴリスを活用したインフラ構築技術の確立を目指します。本プロジェクトでは、月面移動作業ロボット技術を基盤として、レゴリスを溶融・凝固する電子ビーム等を搭載し、月面での新たな現地施工技術に挑戦します。さらに、極域環境における作業条件の検証やシミュレーションを通じて、持続的な月面拠点構築に必要な基盤技術の確立を目指します。
研究の特色
本プロジェクトの特色は、月面に豊富に存在するレゴリスを資材としてその場で活用し、電子ビームによる溶融・凝固などの新規技術とロボティクスを統合して新たなインフラ構築技術に挑戦する点にあります。地球からの資材輸送に依存した方式とは異なり、現地資源利用(ISRU)に基づく持続的な施工を可能とすることが特徴です。多機能な月面移動作業ロボットを基盤として、移動と加工を一体化した施工システムを実現します。さらに、極域特有の低太陽高度環境や熱・電力制約を考慮したシミュレーションおよび実証を通じて、実環境に適合した技術体系の構築を目指します。
期待される成果・展開先
- 月にある「砂(レゴリス)」をその場で資材として使い、着陸パッドや道路をつくる新しい技術の実現が期待されます。
- ロボットにさまざまな作業機能を搭載できる仕組みを開発し、電子ビーム技術をはじめとして、将来の多様なミッションにも対応できる柔軟な技術基盤を築きます。
- 大学と企業との産学連携により、研究から実証、実用化までを一体的に進めることで、実際の月面で使われる技術へと発展させていきます。
- 月の極域のような厳しい環境を想定した検証により、実際の現場で使える信頼性の高い技術を確立します。
- 将来の月面探査や基地建設への応用に加え、災害現場など地球上の過酷な環境での活用も期待されます。
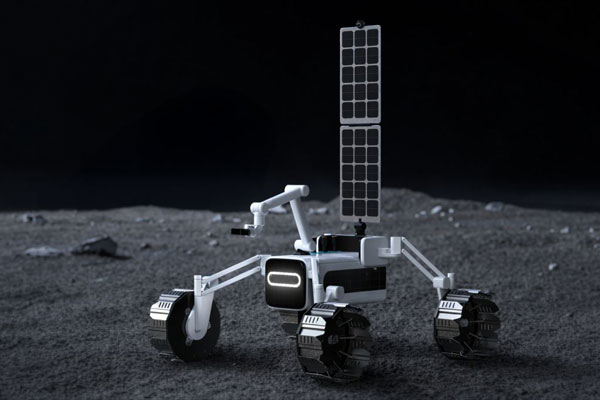
月面ロボットの計画図。電子ビーム発生装置を搭載したロボットが、直下の月面にビームを照射し、レゴリス(月の砂)の加熱・溶融実験を行う。